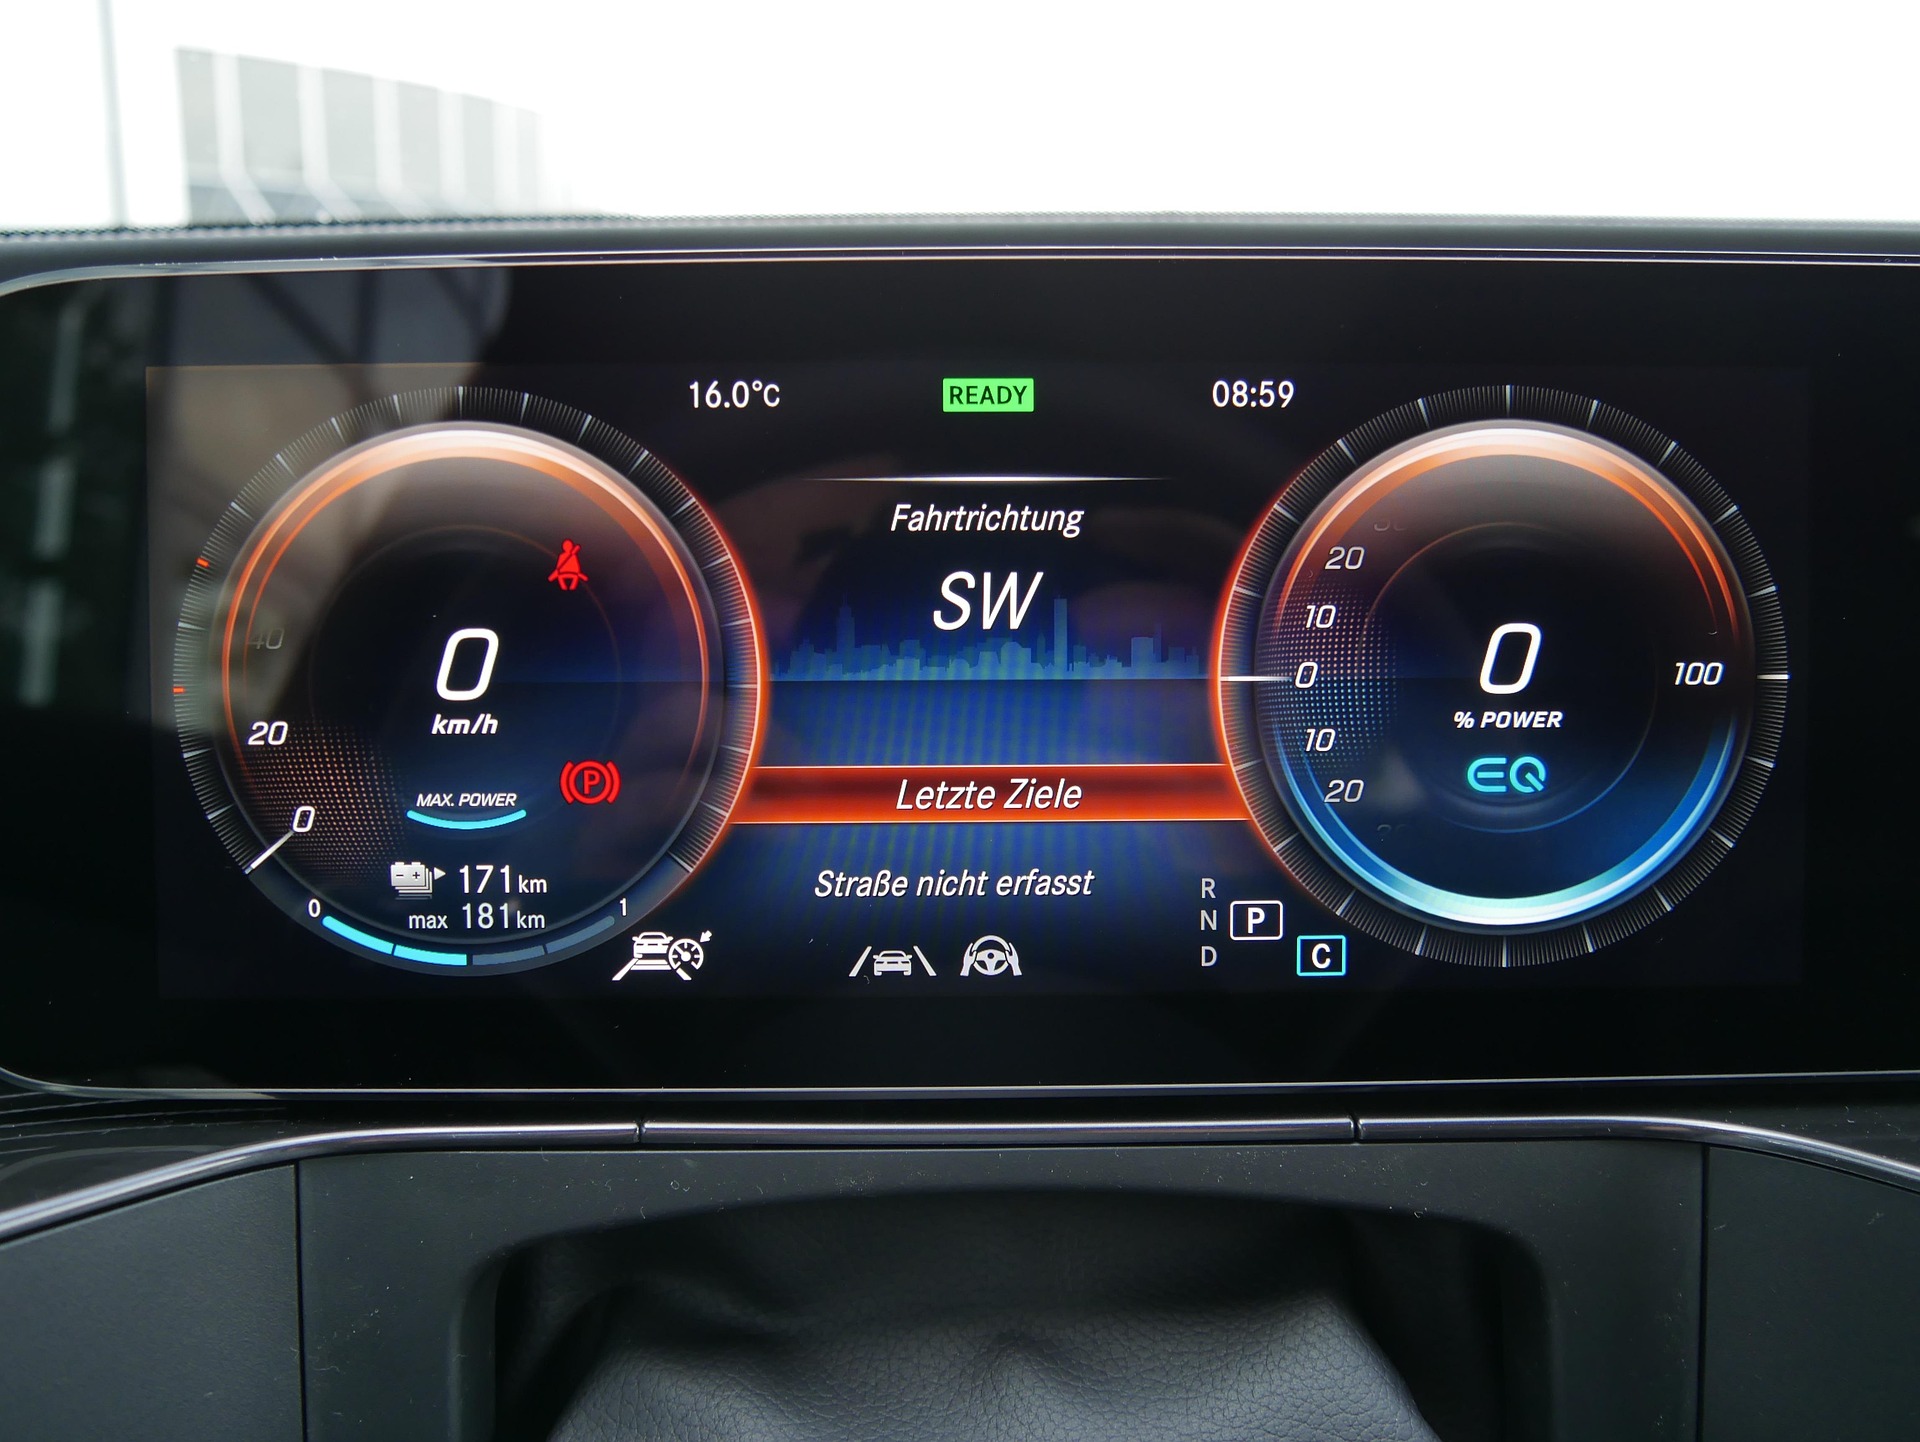
Az autóipari kijelzőtechnológiák az elmúlt két évtizedben drámai fejlődésen mentek keresztül. A hagyományos, analóg mutatós műszeregységeket felváltották a digitális műszerfalak, majd a középkonzoli érintőképernyők. Ugyanakkor a vezetési biztonság szempontjából a képernyők méretének növekedése egy új problémát teremtett: a vezető figyelmének elterelését (driver distraction). Ezen a ponton lép elő a szélvédőre vetítő kijelzők legújabb generációja, a kiterjesztett valóság alapú Head-Up Display (AR-HUD).
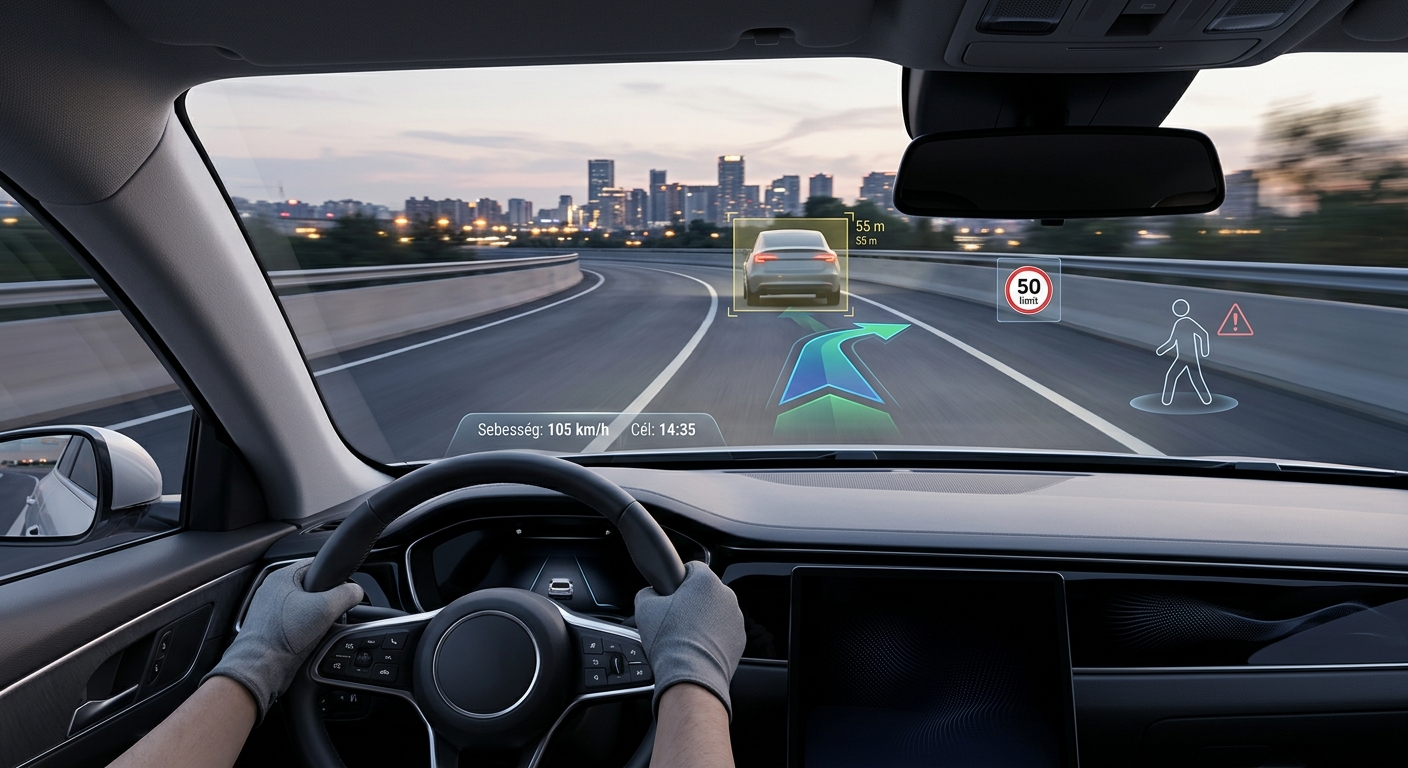
Az AR-HUD nem csupán egy információs felület, hanem a fizikai külvilág és a digitális adattér szintetizálásának eszköze. A korábbi technológiákkal ellentétben a grafikát nem egy elhatárolt kis ablakban jeleníti meg, hanem dinamikusan, a vezetési környezetbe integrálva, pontosan a látómezőben lévő objektumokra vetítve.
E cikk részletesen bemutatja az AR-HUD működési elvét, az alkalmazott optikai technológiákat, a vezetésbiztonsági előnyöket, a piaci helyzetet, valamint az ezen szegmenst formáló legújabb fejlesztéseket.
1. Technológiai evolúció: A kombinátortól az AR-HUD-ig
A Head-Up Display technológia eredetileg a katonai repülésből származik, ahol a vadászpilóták számára tette lehetővé a repülési adatok követését a célpontról való tekintetlevétel nélkül. A járműiparban az 1980-as évek végén jelentek meg az első változatok, ám a mai formájukat több lépcsőfokon keresztül érték el.
[1. Combiner HUD] ──> [2. Standard Windshield HUD] ──> [3. AR-HUD (3D / Holografikus)]
  Kis műanyag lapka      Szélvédőre vetítés, kétdimenziós   Környezetbe integrált grafikák,
  szűk látószöggel       adatok (sebesség, ikonok)          3D mélységérzet, virtuális nyilak
1. Combiner HUD (C-HUD)
A legegyszerűbb és legolcsóbb megoldás, amelynél a képet egy, a műszerfalból kiemelkedő kis átlátszó műanyag lapra (kombinátorra) vetítik. Előnye a könnyű beépíthetőség és az alacsony ár, de a látómező szűk, és a kép távolsága korlátozott (kb. 1–1,5 méter a vezető szeme előtt).
2. Standard Windshield HUD (W-HUD)
A képet közvetlenül a gépjármű speciálisan kiképzett szélvédőjére vetítik. A virtuális kép a motortér fölött, mintegy 2–2,5 méteres távolságban lebeg. Bár ez jelentős előrelépés a C-HUD-hoz képest, a megjelenített információk (sebesség, sebességkorlátozó tábla, egyszerű navigációs nyilak) statikusak maradnak, és nem kapcsolódnak közvetlenül az úttesten lévő tárgyakhoz.
3. Augmented Reality HUD (AR-HUD)
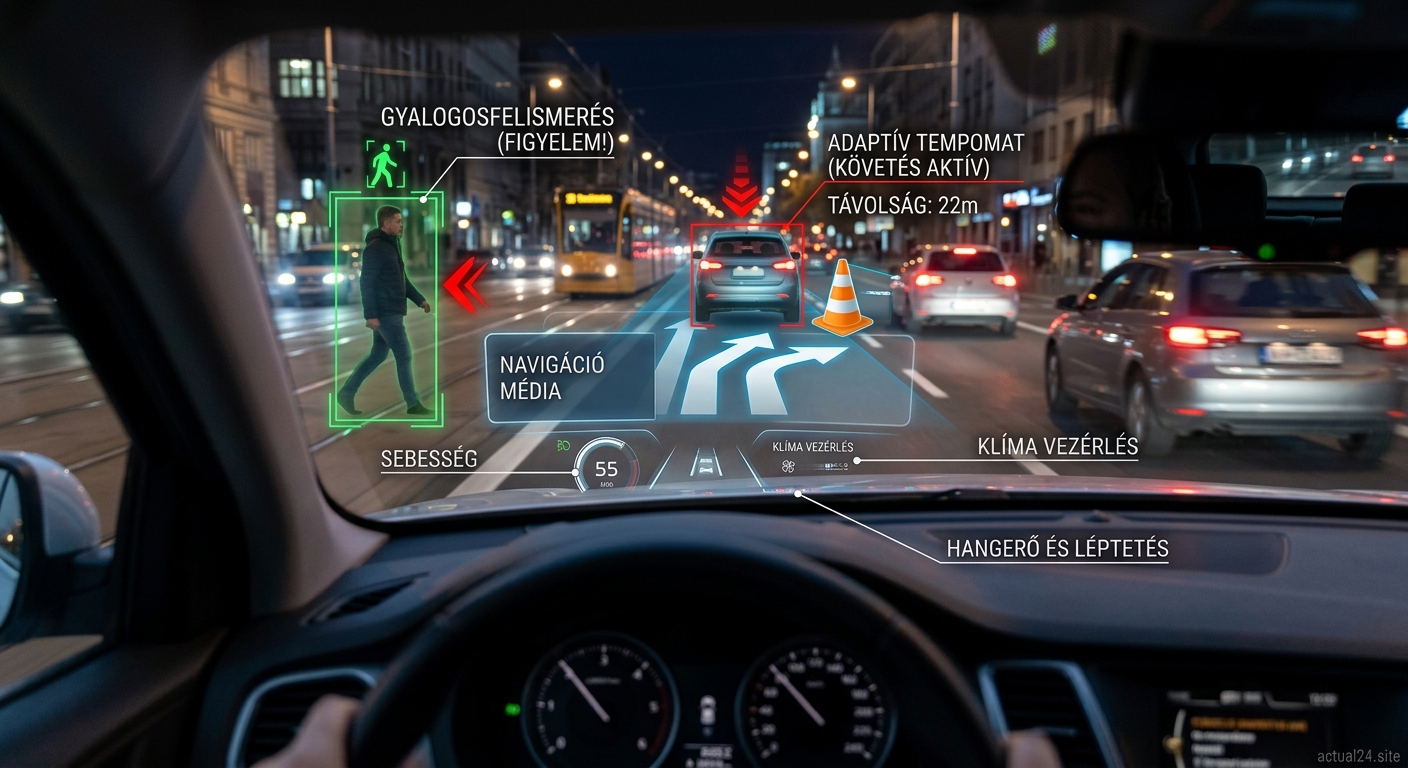
Az AR-HUD átlépi a statikus adatközlés határait. A technológia képes az információkat dinamikusan, a jármű előtti valós környezetre illeszteni. Egy sávváltásnál a rendszer az úttestre rajzolt színes vonallal mutatja a haladási irányt, míg az előttünk haladó autót egy virtuális biztonsági kerettel emeli ki. A virtuális kép megjelenítési távolsága 7 és 15 méter közé kerül, ami megszünteti a vezető szemének átfókuszálási kényszerét.
2. Optikai architektúra és hardveres működés
Az AR-HUD technikai megvalósítása az egyik legösszetettebb mérnöki feladat a modern járműiparban. A rendszer három fő komponensből áll: a képgeneráló egységből (PGU), az optikai tükörrendszerből és a szélvédőből.
+-------------------------------------------------------------------+
|                     AR-HUD Optikai Elrendezés                     |
|                                                                   |
|   [PGU: Képgeneráló Egység]                                      |
|    (DLP / LCoS / TFT)                                             |
|            │                                                      |
|            ▼                                                      |
|   [1. Összehajtható Tükör (Fold Mirror)]                         |
|            │                                                      |
|            ▼                                                      |
|   [2. Szabadformájú Aszférikus Tükör (Aspheric Freeform Mirror)] |
|            │                                                      |
|            ▼                                                      |
|   [3. Speciális Ék-fóliás Szélvédő (Wedge-shaped Windshield)]     |
|            │                                                      |
|            ▼                                                      |
|   [Vezető Szeme (Eye-Box)]  ──>  [Virtuális Kép az úttesten (10m)] |
+-------------------------------------------------------------------+
Képgeneráló Egységek (PGU – Picture Generation Unit)
A PGU felelős a nagy fényerejű és éles kép létrehozásáért, amelynek közvetlen napsütésben is jól láthatónak kell lennie.
-
TFT-LCD: A legrégebbi és legelterjedtebb kijelzőtechnológia. Kedvező az ára, de korlátozott a kontrasztaránya és jelentős a hőtermelése a nagy teljesítményű háttérvilágítás miatt.
-
DLP (Digital Light Processing): Mikrotükör-mátrixra épülő technológia, amely kiváló fényerőt, magas kontrasztarányt és széles üzemi hőmérséklet-tartományt biztosít.
-
LCoS (Liquid Crystal on Silicon) és Lézeres Szkenner (LBS): A legújabb generációs PGU-k, amelyek extrém magas felbontást és alacsony energiafogyasztást tesznek lehetővé, előkészítve a holografikus megjelenítést.
Optikai tükörrendszer és beépítési térfogat (Volume)
Ahhoz, hogy a kép 10 méteres távolságban és nagy látószögben (FOV – Field of View) jelenjen meg, a fénysugaraknak hosszú utat kell megtenniük a műszerfal belsejében.
-
FOV (Látószög): Az AR-HUD esetében a minimálisan elvárt látószög 10° x 4° vagy ennél nagyobb (összehasonlításképp a hagyományos W-HUD látószöge csupán 5° x 2° körül alakul).
-
Beépítési méret: Az optikai tükrök mérete miatt a hagyományos AR-HUD egységek térfogata eléri a 12–20 litert. Ez komoly kihívást jelent a járműtervezők számára, hiszen a műszerfal alatti terület rendkívül zsúfolt (kormánymű, légkondicionáló csatornák, szerkezeti elemek).
Ék-fóliás szélvédő (Wedge-shaped Windshield)
Mivel a szélvédő üvege két rétegből áll (külső és belső üveglap, köztük PVB fóliával), az átlagos üvegről két eltolt kép verődne vissza, ami szellemképképződést (ghosting) okozna. Az AR-HUD rendszereknél speciális, változó vastagságú (ék alakú) PVB fóliát használnak, amely pontosan egy fedésbe hozza a külső és belső rétegről visszaverődő fénysugarakat.
3. A szoftveres motor: Érzékelőfúzió és valós idejű illesztés
A hardver önmagában csak egy kivetítő. Az AR-HUD igazi „agyát” a kiterjesztett valóságot vezérlő szoftveres architektúra (AR Creator / AR Rendering Engine) adja.
A rendszernek képesnek kell lennie arra, hogy milliszekundumos pontossággal kiszámítsa, hová kell vetíteni a grafikát a vezető szemszögéből nézve. Ennek hiányában a grafika elcsúszik a külvilágtól, ami szédülést, rosszullétet (motion sickness) vagy téves reakciókat válthat ki.
[ADAS Szenzorok] (Kamera, Radar, LiDAR) ──┐
                                          ├──> [Adatfúziós Modul] ──> [AR Renderer Engine] ──> [PGU Vetítés]
[Járműdinamika] (ESP, IMU, Sebesség)   ──┤
[Nagyfelbontású Térkép / GPS]            ──┘
Az érzékelőfúzió lépései
-
Adatgyűjtés: A fejlett vezetéstámogató rendszerek (ADAS) kamerái, radarjai és LiDAR szenzorai pásztázzák a jármű környezetét. Beazonosítják a sávokat, a többi járművet, a gyalogosokat és a közlekedési táblákat.
-
Pozicionálás: A nagyfelbontású (HD) térkép és a precíziós GPS-adatok meghatározzák a gépjármű pontos helyzetét az úttesten.
-
Járműdinamikai korrekció: Az inerciális mérőegység (IMU) regisztrálja a karosszéria dőlését, bólintását és oldalirányú mozgásait (például úthibákra vagy hirtelen fékezésre reagálva).
-
Szemkövetés (Eye-Tracking): Egy beltéri kamera folyamatosan méri a vezető szemének pontos helyzetét (Eye-Box). A szoftver ezen adatok alapján módosítja a vetített kép szögét, így a grafika akkor is a helyén marad, ha a vezető megmozdítja a fejét.
| Funkció / Kritérium | Hagyományos W-HUD | AR-HUD |
| Virtuális kép távolsága | 2,0 – 2,5 méter | 7,0 – 15,0 méter |
| Látószög (FOV) | kb. 5° x 2° | 10° x 4° vagy nagyobb |
| Egység térfogata | 3 – 5 liter | 12 – 20 liter (új technológiákkal 8-10 liter) |
| Grafikai tartalom | Statikus ikonok, számok | Dinamikus, környezetbe ágyazott 3D elemek |
| Szemfókusz-váltás ideje | kb. 0,5 másodperc | 0,0 másodperc (az úttestre fókuszált) |
| Szenzorintegráció | Alapvető CAN-busz adatok | Teljes ADAS, LiDAR, kamera, IMU fúzió |
4. Vezetésbiztonság és ergonómia
Az AR-HUD legfőbb érve a biztonság növelése. A közlekedési balesetek jelentős része a figyelmetlenségből vagy a tekintet úttestről való levételéből adódik.
A vakon haladási idő lecsökkentése
Ha a vezető 130 km/h-s autópálya-tempónál ránéz a középkonzoli kijelzőre vagy a hagyományos műszerfalra, a tekintetének levétele, átfókuszálása és visszatérése átlagosan 1,5-2 másodpercet vesz igénybe. Ezen idő alatt a jármű több mint 50-70 métert tesz meg vakon.
Az AR-HUD használatával a reakcióidő drasztikusan lecsökken:
-
A vezető tekintete folyamatosan az úton marad.
-
Nem szükséges a szemizomzat összehúzódása/elernyedése az akkomodációhoz (közelre-távolra fókuszálás), mert a virtuális kép eleve az úttest síkjában jelenik meg.
-
Csökken a vizuális fáradtság hosszú utak során.
Situational Awareness (Helyzetfelismerés) támogatása
Éjszaka, ködben vagy heves esőzésben az AR-HUD kiemeli a nehezen látható akadályokat. A hőkamera vagy LiDAR adatai alapján a szélvédőn piros körvonallal jelölheti meg az út szélén sétáló gyalogost vagy az úttestre tévedő vadállatot, jóval azelőtt, hogy az a fényszóró csóvájában tisztán láthatóvá válna.
5. Piaci helyzet, úttörő modellek és jövőbeli trendek
Az AR-HUD korábban a csúcskategóriás prémium autók privilégiuma volt, ám a technológia érésével és a gyártási költségek csökkenésével rohamtempóban terjed a tömegmodellek felé is.
[2020-2022: Prémium Úttörők]      [2023-2025: Tömegpiaci Terjedés]     [2026+: 3D Holográfia & Next-Gen]
• Mercedes-Benz S-Class (W223)  • VW ID.3 / ID.4 / ID.7             • BMW Panoramic Vision
• Audi Q4 e-tron                • Hyundai Ioniq 5 / Kia EV6         • Hullámvezető (Waveguide) HUD
• AR-HUD terjedése D-szegmensben • Kompakt villanyautók opciója      • Műszerfalmentes belső terek
Úttörő alkalmazások a sorozatgyártásban
-
Mercedes-Benz S-Osztály (W223) és EQS: Az egyik legfejlettebb DLP-alapú AR-HUD rendszer, amely hatalmas felületen jeleníti meg a mozgó navigációs nyilakat és a vezetéstámogató rendszerek jelzéseit.
-
Volkswagen ID-család (ID.3, ID.4, ID.7): A VW volt az első gyártó, amely a kompakt és középkategóriában (MEB platform) elérhetővé tette az AR-HUD-ot, különválasztva a távoli (AR) és a közeli (statikus) információs síkot.
-
BMW Neue Klasse / Panoramic Vision: A BMW 2026-tól érkező új generációs platformja szakít a hagyományos műszeregységekkel, és a szélvédő teljes alsó szélességében terülő, csúcstechnológiás kivetítési felületet alkalmaz.
A jövő technológiai áttörése: Hullámvezető (Waveguide) és Holográfia
A jelenlegi AR-HUD-ok legnagyobb akadálya a hatalmas fizikai méret. A megoldást a fotoni hullámvezető (optical waveguide) technológia jelenti.
-
Működése: A tükrökből álló összetett optikai doboz helyett vékony, nanostrukturált üveg- vagy műanyag lapokat használnak a fény irányítására.
-
Eredmény: A beépítési térfogat a harmadára (akár 3–5 literre) csökkenhet, miközben a látószög (FOV) növekszik. Ez lehetővé teszi, hogy az AR-HUD technológia a legkisebb városi kisautókba is beépíthetővé váljon.
Kiterjesztett valóság alapú Head-Up Display (AR-HUD) nem csupán egy látványos gadget a járművekben, hanem a modern ember-gép interfész (HMI) fejlődésének legfontosabb iránya. Azáltal, hogy a digitális adatokat közvetlenül a fizikai világra vetíti, kiküszöböli a vezetést elvonó tényezőket, csökkenti a reakcióidőt, és teljesen új alapokra helyezi a vezetési élményt.
Ahogy a hullámvezető optika és a holografikus képgenerálás eléri a tömegtermelési fázist, az AR-HUD fokozatosan felváltja a hagyományos műszerfalakat, kikövezve az utat a teljes autonóm közlekedés felé, ahol a szélvédő már nemcsak az úttest felülete, hanem egy interaktív, intelligens kijelző lesz.